
机器人减速器原理资料:波发生器与柔轮啮合怎样配合
2026-11-06
机器人减速器原理资料:波发生器与柔轮啮合怎样配合
波发生器使柔轮产生受控的椭圆变形,再让柔轮与刚轮在特定区域啮合,这是Harmonic Drive原理资料解释应变波传动的起点。减速并非来自把柔轮简单锁紧,而是弹性变形与齿数差共同形成相对运动。对机器人配件读者,先理解三个构件的关系,比只记住一个减速比更容易读懂产品原理图。
波发生器提供椭圆形作用
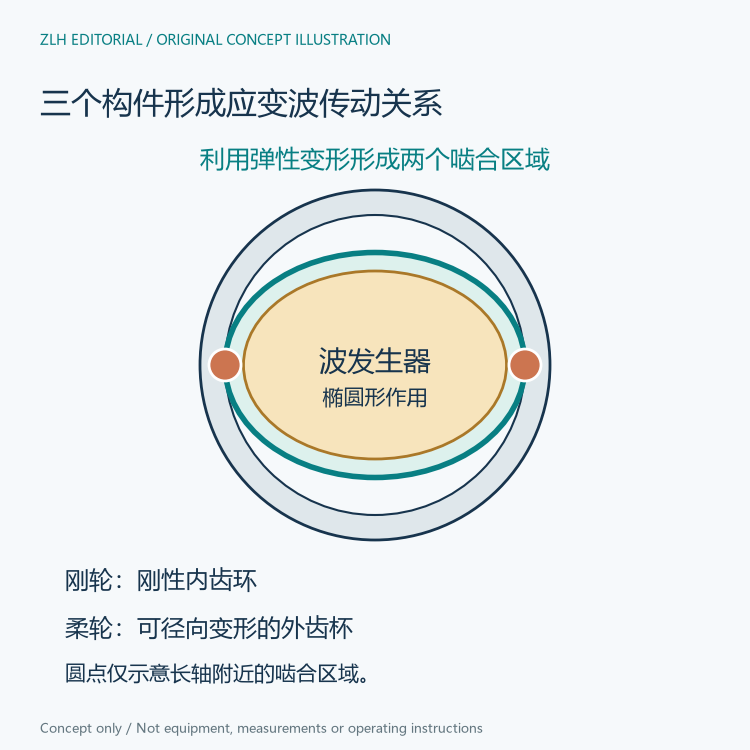
原厂技术原理页将Wave Generator描述为椭圆轮毂与特殊薄壁轴承的组合。轴承随轮毂形成椭圆外形,在所述典型结构中,波发生器作为输入,通常与伺服电机相连。这里的发生器指机械构件,不是电信号发生器。
椭圆形作用让柔轮的啮合位置随输入旋转而变化。原理图常将变形画得明显,以便读者看见关系;图中椭圆不能直接作为实际零件的几何比例。型号尺寸和安装关系仍属于对应产品图纸的内容。
柔轮的径向可变形与扭转刚性并存
技术页把Flexspline说明为薄壁钢制杯状构件,外齿位于开口端。它在径向具有柔顺性,同时在扭转方向保持较高刚性。这两种方向上的性质并不矛盾:允许杯口随椭圆作用改变形状,不等于把它当作任意方向都柔软的薄片。
在厂家介绍的常见结构里,柔轮作为输出并与输出法兰关联。配件资料应区分杯口外齿所在区域和用于输出关联的部分。原理解释关注构件如何传递运动,不等于一张照片就能确认杯体、齿部或轴承的使用状态。
刚轮与柔轮在长轴附近形成啮合区
Circular Spline是带内齿的刚性圆环。柔轮被波发生器作用成椭圆后,在椭圆长轴两端附近与刚轮啮合,在短轴附近脱开。原厂强调齿具有实际高度,所以对应的是两个啮合区域,而不只是数学上椭圆与圆接触的两个理想点。
这一关系解释了为什么图中需要同时画出圆形刚轮、可变形柔轮与内部波发生器。若只留下两个齿圈,就看不出什么使啮合区域移动;若只留下椭圆构件,又会遗漏齿数差参与运动传递的条件。
齿数差把输入旋转转成较小相对位移
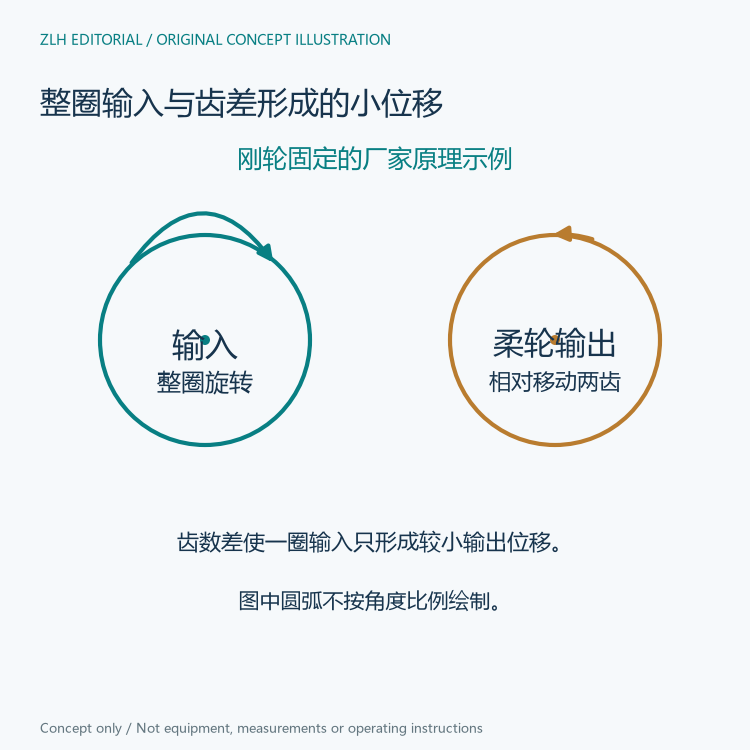
原厂Operating Principles说明采用柔轮比刚轮少两个齿的情形。刚轮固定、波发生器旋转一圈时,柔轮相对于刚轮移动两个齿。技术页进一步以半圈输入对应一个齿的相对位移,解释运动怎样逐步积累。
在该结构和固定条件下,波发生器顺时针旋转,柔轮的相对输出为逆时针。方向信息属于例子的约束关系,不能只摘一个传动比数值而省略哪个构件固定、哪个作为输入和输出。改变成员角色时,应回到相应原理说明。
传动比示例需要保留采用的定义
旧版原理页给出柔轮二百齿、刚轮二百零二齿的例子,并按其公式写出负一百的传动比。负号用于表示输入与输出反向。这个例子说明齿数关系怎样产生较大减速效果,并不是所有产品都使用相同齿数或同一个减速比。
阅读型号表还要留意作者把传动比写成哪一端与哪一端的关系。有的表达强调输入转数,有的描述输出相对输入的运动;原公式、构件身份和方向约定应一起保留,不能仅靠一个带符号的数字猜测完整机构。
工作原理与性能指标各有用途
原厂还讨论齿形、同时啮合区域和性能特点。这些内容有助于理解结构设计,但机器人整机表现仍包含其他机械、控制与负载关系。三个构件的原理图不能代替具体型号的额定参数,也不提供某个旧配件的剩余寿命结论。
本稿聚焦波发生器、柔轮与刚轮的运动配合,未沿用既有背隙与失动量的指标比较。配图为原创几何关系示意,省略真实齿形和装配尺寸。相关内容见机器人传动配件栏目及技术文章目录;理解构件关系后,再阅读型号参数和产品图纸会更有明确所指。


