
机器人联轴器资料:中间滑块与轴固定方式怎样分读
2026-11-06
机器人联轴器资料:中间滑块与轴固定方式怎样分读
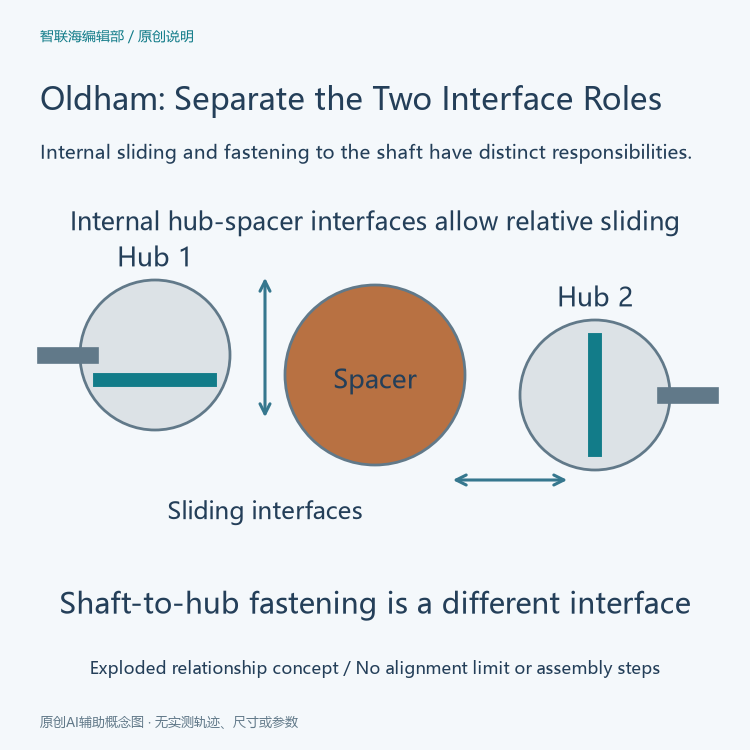
机器人联轴器把两个轴之间的转矩关系连接起来,有些类型还通过内部相对运动容纳一定的轴线偏差。Oldham类型的中间滑块就是一个容易被忽略的成员。阅读部件资料时,应把轮毂与中间件之间设计允许的滑动,同轮毂固定到轴的连接分开理解,否则一个“滑动”名称可能被误认为所有接口都应松动。
两侧轮毂与中间件构成不同接口
NBK官方MOM系列资料的结构图把轮毂、中间件及相关连接元件分别标出。两侧轮毂各自承担与对应轴连接的职责,中间件位于两个轮毂之间参与传力。三个主要成员的身份不同,不能仅把它们看成一个无内部关系的圆柱。
官方说明指出,轮毂与中间件之间的滑动,使该类型能够容纳偏心及一定的角度偏差。这是联轴器内部的运动关系。它所容纳的是轴线之间的相对几何条件,并不意味着轴本身不再需要支承,也不意味着联轴器能够取消任意大小的偏差。
内部滑动与轴上的固定职责不同
MOM资料分别列出紧定螺钉式、夹紧式、紧定螺钉加键式和夹紧加键式。它们说明轮毂如何与轴形成连接,而轮毂与中间件之间的滑动则发生在另一个接口。保持这种层次,才能读懂为什么一种联轴器可以同时具有夹紧连接和内部滑动结构。
在部件摘要中,可以分别记录轴连接形式和中间传力形式。例如,夹紧加键描述轮毂一侧的固定身份,Oldham描述联轴器的结构类别,两者不是互相替代的名称。这里不需要把夹紧部位画成相对滑动面,也不能把滑块的存在解释成轴固定接口应具有自由间隙。
中间件不一定全部由同一种树脂制成
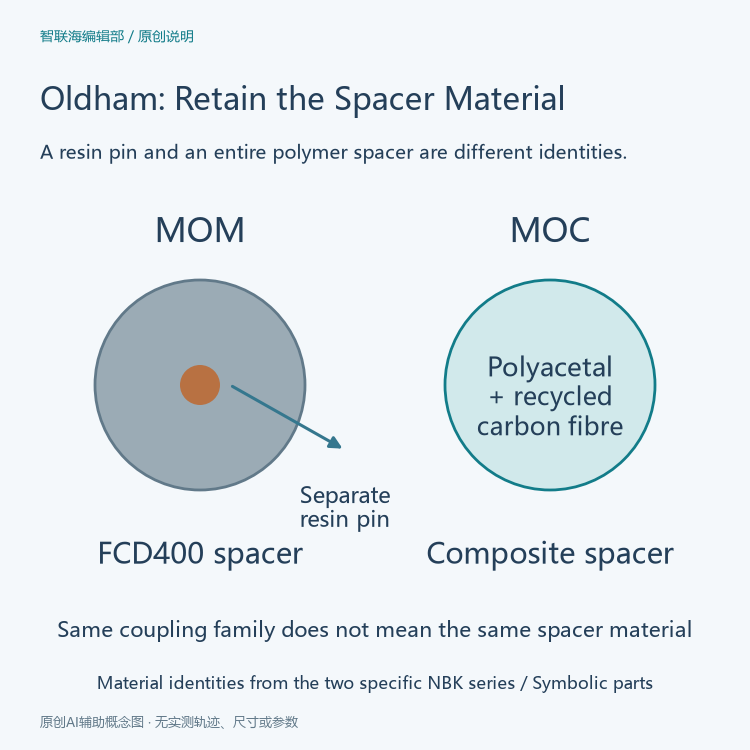
MOM材料表将中间件列为FCD400,并另列聚甲醛销。资料描述该树脂销形成的凸出支点结构,用于其角度偏差容纳关系。中间件主体与其中的小型树脂成员需要分别识别,不能因为结构里出现树脂销,就把整个中间件都登记为塑料。
另一份官方MOC系列资料则明确写出含再生碳纤维的聚甲醛中间件。两份资料都属于Oldham类型,但材料表并不相同。结构类别与材料配方是两个维度,具体材料仍需回到相应系列和部件条目。
凸出支点是具体结构说明的一部分
两份资料都通过对比图说明中间件的凸出支点如何参与角度偏差的容纳,并讨论没有这种结构时外径附近的干涉关系。MOM通过插入树脂销形成相应凸出部位;MOC也有其系列对应的支点结构。这里应保留制造商对各系列的解释,而不是把示意中的每个细节推广到所有Oldham产品。
对阅读者而言,重要的是认识到容纳偏差并不只是材料“柔软”四个字的结果。滑动界面、支点几何与轮毂之间的相对关系共同构成结构说明。把这些条件留在摘要中,比只写一种材料名称更能解释它为什么具有相应的运动能力。
允许偏差与载荷条件应连在一起
MOM资料用不同转速下的曲线说明,最大横向偏差会随负载转矩和转速变化。因而表中的偏差信息不能脱离运行条件成为一个恒定通用数值。本文只采用这一条件关系,不把图上某个点改写成所有型号的可接受偏差。
MOC资料还列有环境温度与转矩修正关系,以及以特定温度为基准的静态扭转刚度变化。材料和型号相近并不代表全部条件曲线相同。保留转矩、转速、温度及具体系列,才有可能理解资料中允许偏差和结构特性的适用范围。
按接口与成员组织联轴器档案
本文于2026年11月6日完整阅读MOM四页、MOC三页PDF,并逐页查看结构图、表格与曲线。原创示意图只表达内部滑动与轴固定的接口层次,以及两系列中间件材料身份,不复刻原厂产品图,不给出安装或润滑步骤。
相关内容见机器人传动部件栏目与文章目录。把轴固定接口、中间滑动接口、具体材料和条件曲线分别记录,能够使Oldham联轴器名称对应到清楚的机械关系,也避免将一种内部运动误读为整套连接都应自由滑移。


