
柔性铰接导向资料:弹性变形与有限摆角怎样形成运动
2026-11-06
柔性铰接导向资料:弹性变形与有限摆角怎样形成运动
柔性铰接导向通过结构自身的弹性变形提供运动关系。PI把柔性铰链的运动归因于固体弹性变形;C-Flex则以内部平片弹簧构成的摆动轴承为例,解释有限角度转动、扭转储能和自然回复。理解这类部件时,导向结构、驱动力和允许变形范围需要分别识别。
运动可以来自固体变形而非接触面滚动
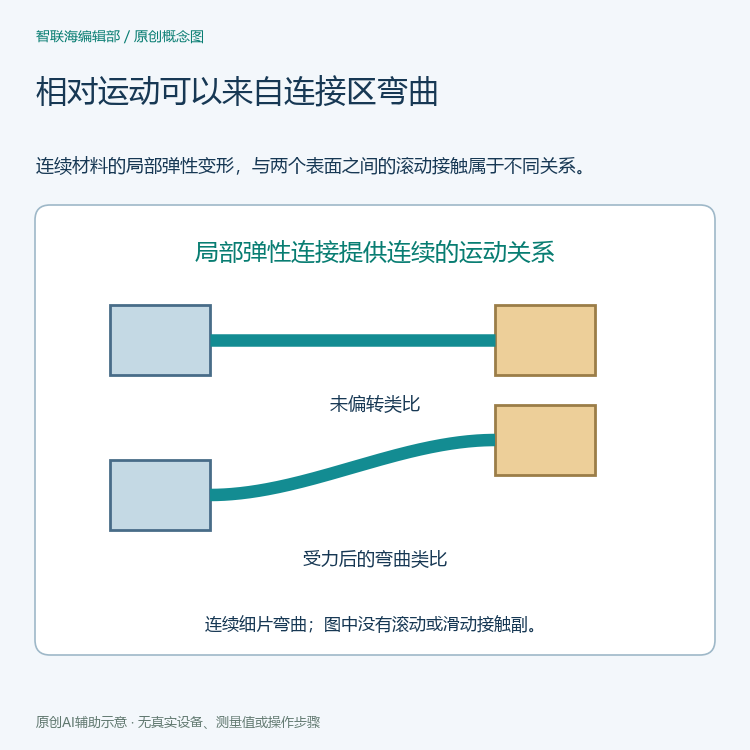
PI的柔性导向技术页指出,柔性铰链依靠固体的弹性变形工作,因而避开了传统接触界面的静摩擦、滚动摩擦与滑动摩擦。这一原理强调的是运动怎样产生:连接成员发生可回复的形变,使相邻部分获得相对运动。
因此,看到细薄连接区时,不能只把它当作普通刚性连接的缩小版本。在柔性结构中,特定区域的变形正是运动设计的一部分。相对位置发生变化,并不一定意味着存在滚珠沿滚道循环,或一根轴在衬套内持续滑动。
平片弹簧形成的是有限摆动
C-Flex的常见问题页把其轴承描述为具有特殊内部平片弹簧结构,可以围绕中心轴向两个方向作有限转动。它明确将这种摆动与滚珠轴承可以整周旋转的情形作区分。这里的有限角度是结构工作方式的重要组成部分。
原厂还把不同系列的弹片厚度、承载能力与摆角联系起来。较厚弹片所支持的负载与允许角度关系,不能简化成某个尺寸越大就能转得越远。读者需要把系列、载荷与偏转范围放在同一份产品资料中理解。
导向本身不提供驱动能量
C-Flex说明,轴承自身不会向机械系统增加能量,仍需要电子执行器等外部作用使它运动。柔性导向提供受约束的运动关系,执行器提供使其偏转的作用,两者可以集成在同一装置中,但功能并不相同。
PI也把导向、运动放大与预载放在同一技术背景下讨论。这解释了为何一个精密定位部件中可能同时存在驱动元件和柔性连接:驱动元件发生位移,导向结构使输出运动沿特定关系形成,并不因为机械连接很薄就自动产生主动位移。
弹性储能带来回复作用
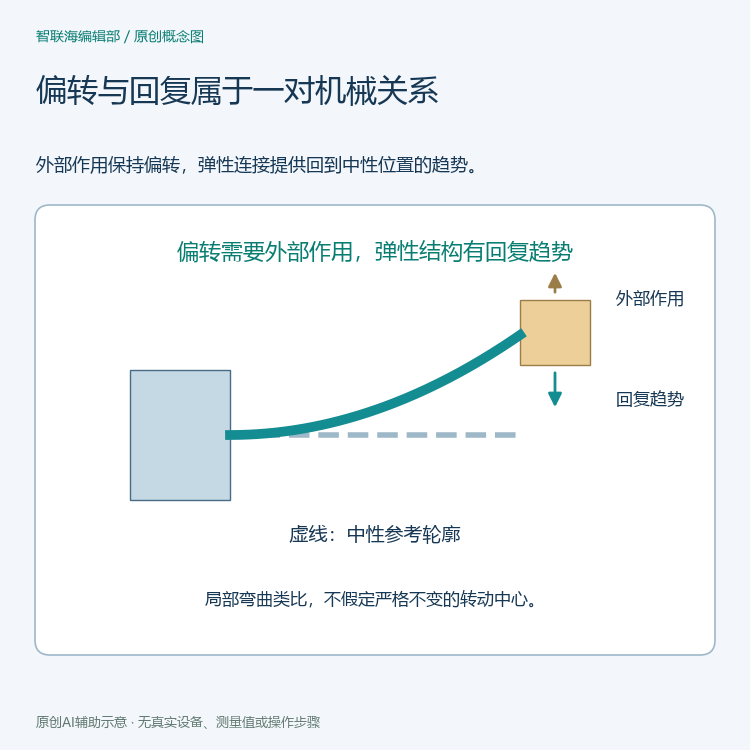
C-Flex进一步指出,弹簧式内部结构在扭转时可以储存能量,释放后则具有回到中性位置的趋势。在其自由系统描述中,施加并释放扭转载荷后,自由端还可能围绕中性位置振荡。摆动轴承的弹性属性因此也影响系统动力学。
原厂同时说明,将其偏转并保持在特定位置,需要持续的外部作用来平衡自然回复。所谓没有传统接触摩擦,并不等于任意角度都能无驱动保持,也不等于整体系统不需要能量。回复力矩与外部驱动应作为相互关联的两个成员记录。
几何中心可能随偏转发生变化
C-Flex把几何中心偏移定义为两段成员在转动时出现的径向相对移动:一端受约束、另一端转动时,运动成员的轴线可能发生径向移动,同时与原轴线保持平行。它将这种关系与轴承直径和转角联系起来。
这说明“柔性摆动”不能自动改写成“绕永远不动的数学点旋转”。PI采用多连杆柔性导向来补偿高度或横向偏移,也从另一侧说明导向几何需要专门设计。基本柔性铰接原理与整套机构的直线性表现属于不同层次。
杠杆放大与变形条件需要共同解释
PI介绍,将压电执行器与柔性杠杆机构结合,可以放大行程,同时也指出简单杠杆会影响导向精度与刚度,需要更复杂的几何安排。运动放大不是凭空增加位移而无需考虑其他机械关系。
C-Flex的失效说明还涉及过大压缩载荷引起弹片屈曲、过大拉力影响连接,以及超出推荐角度反复运动导致疲劳。因而无润滑的接触形式与材料无限寿命不能划等号。具体部件仍应保留型号、载荷、偏角与环境条件。更多说明见机器人传动与导向资料及设备技术文章目录。
来源:PI柔性导向技术;C-Flex轴承常见问题。


