
夹爪状态资料阅读:到达位置与检测物体怎样分开
2026-11-04
夹爪状态资料阅读:到达位置与检测物体怎样分开
夹爪状态资料如果只保留一句“正常”,后续读者可能不知道记录者确认了什么:命令已经发出、手指到达某个位置,还是状态反馈提示检测到物体。这些描述并不相同。配件维护资料应让每项观察都有明确对象。本文阅读Robotiq Hand-E的历史官方文档,讨论记录如何保持这些区别,不连接夹爪,不写入寄存器,也不提供抓取或机器人运动操作步骤。
先保留状态名称与文档版本
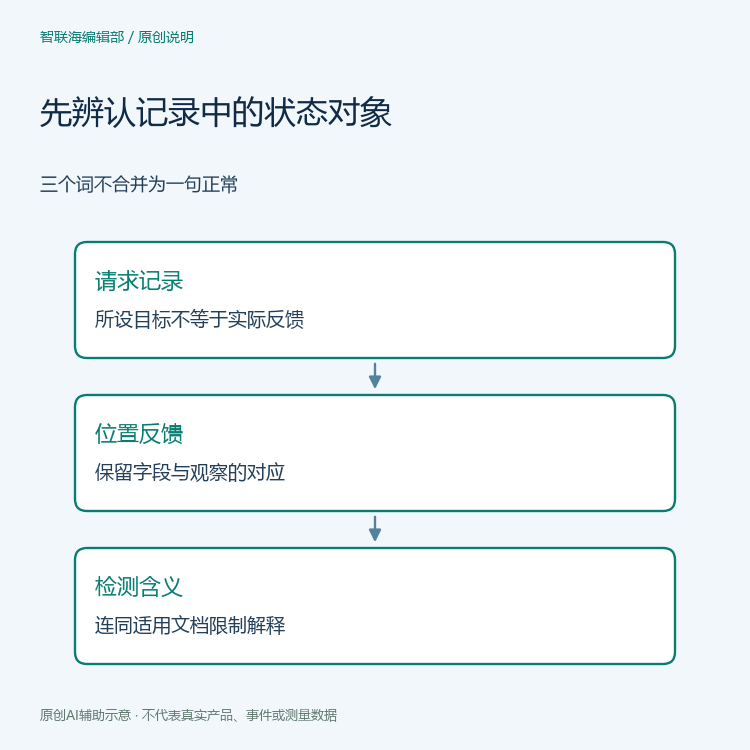
Hand-E的2019年控制手册页面分别介绍请求位置的回显、实际位置与物体检测状态。维护记录不能把这些标签统一缩成“位置反馈”。若资料来自截图,应保留截图中的字段名和所用界面,再说明翻译后的中文词对应哪个对象。
这里引用的是可定位的历史文档,不代表所有现行驱动、控制界面和夹爪型号都使用完全相同的显示方式。接收具体设备资料时,需要另行取得适用手册与配置说明。旧文档可以帮助提出问题,却不能因为名称相似,就被当成新交付对象全部行为的保证。
请求值与实际位置分别回答问题
官方控制页面将位置请求回显与由编码器取得的实际位置分别说明。两项记录即使在某次观察中看起来一致,也仍承担不同角色:一项关联请求,另一项描述设备反馈。整理者应保留字段身份,不由一个请求值自动推断动作已经完成,更不补写未观察的运动过程。
设想虚构交接中,供方提供的表格只有目标位置,买方却把列名改成实际到位。问题首先发生在资料含义的变更,而不是已经证明夹爪运动异常。可用的补充请求是请供方指出原字段及其来源,并说明是否另有实际反馈。这一例子没有对应真实设备测试,也不提出任何控制参数。
物体检测状态需要连同限制阅读
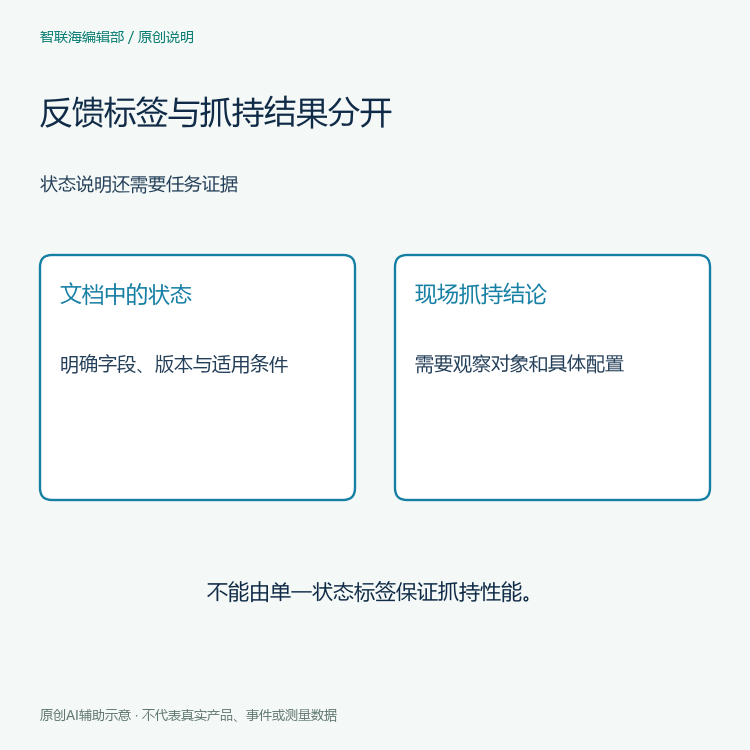
同一历史控制手册把到达请求位置与因接触而停止分别描述,并提示某些情况下物体即使被抓取,也可能没有触发相同的检测状态。这说明状态标签需要结合文档限制和任务语境解释。不能把一个标签直接改写为所有情况下都抓牢,也不能仅凭未检测字样就宣布某个物体已经掉落。
维护资料应区分状态反馈、可见物体现象和负责人判断。如果视频只拍到夹爪外侧,未展示物体接触关系,就不应补齐不存在的画面。若状态来源没有时间关联,也应先请求记录之间的对应说明,而不是把不同瞬间的片段拼成一条确定原因链。诊断仍需针对实际对象取得证据。
规格页的配置条件不能被状态词替代
2019年e-Series规格说明在机械规格附近注明测量采用的联接件和铝制指尖。引用性能资料时应保留这些条件,不把某次状态显示代替指尖、联接件和应用配置的说明。本文没有将历史规格值推广为当前产品的统一参数。
若维护记录涉及更换指尖,问题应落到实际交付配置与适用资料,而不是只问状态灯是否亮起。配置说明、观察记录与性能判断可以相互支持,但需要各自可定位。本文不进行载荷计算,也不根据文档中的示例建议具体抓持动作;这类工作必须由对实际设备和应用负责的人员处理。
交接时保留三个层次的结论
资料交接可以分别说明:字段来源已经辨认到哪里,实际观察记录取得到哪里,关于应用效果还有哪些问题。若只完成了手册阅读,就写成文档理解,不把它记作维修验证。若供方后来补交反馈,应继续关联原字段与具体任务,不用一个新的“正常”覆盖所有旧疑问。
两张原创示意图没有寄存器地址、控制命令、产品仿真或实测数值。更多相关资料可从机器人配件维护栏目和文章目录查阅。把请求、反馈与检测含义分开,能够让夹爪维护记录更清楚,同时保留尚未完成的设备与任务判断。


