
夹爪资料维护:电机电流与夹持力怎样分别记录
2026-11-04
夹爪资料维护:电机电流与夹持力怎样分别记录
电机电流与夹持力都是夹爪资料中可能出现的量,但不能把一列电流数值直接改名为夹持力。维护记录需要保留字段所指对象、单位和来源,尤其不能因为控制功能使用电流信息,就推断读到的每个数值已经是力的测量结果。本文阅读Robotiq Hand-E历史文档,没有连接夹爪、读取真实状态或进行抓取试验。
先保留被误标字段的原始身份
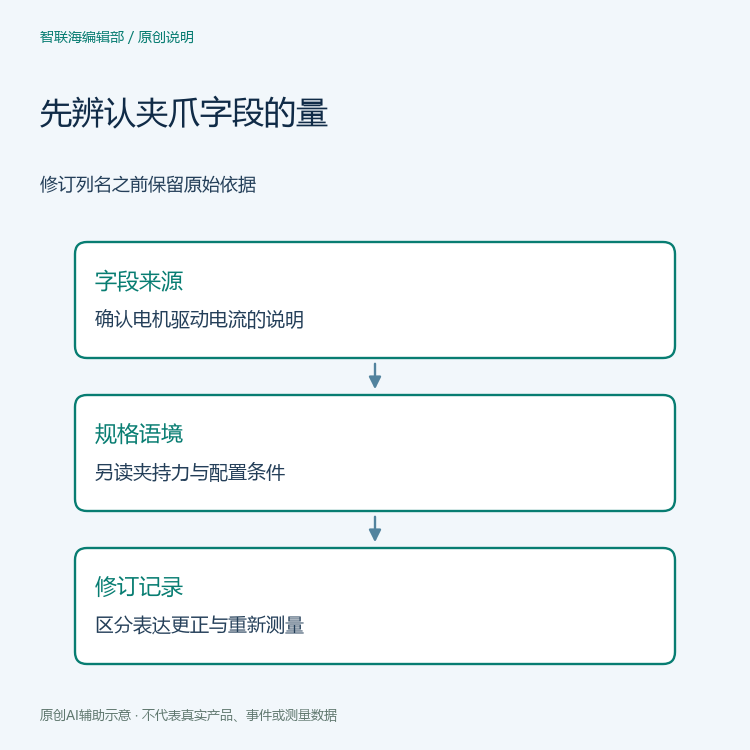
遇到一列名称含糊的数据,应先确认它来自哪个字段、属于哪份输出资料,以及作者如何解释单位。不要在未查明之前把单位符号统一为牛顿,也不要先调整数值,使它看起来符合另一个规格范围。
设想一份虚构交接表,作者把驱动电流导出列标成实际夹持力。接收方需要请求原字段说明及转换依据。这个例子没有真实读数,也不报告某个夹爪抓取力不足。字段误标与设备故障应作为不同问题处理。
控制说明中的电流有明确来源
Robotiq在2019年九月归档的Hand-E e-Series控制章节把CURRENT项描述为从电机驱动即时读取的电流,并以电流单位解释其表示。摘要应保留这种字段身份,不改成对工件接触力的直接测量。
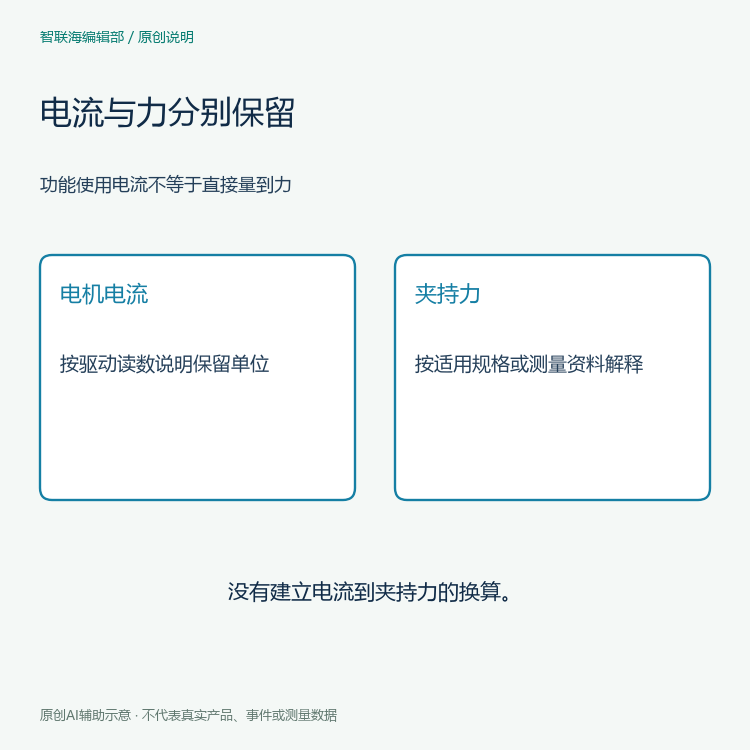
该页也说明内置物体检测和力控制会使用电流读数。使用某类输入实现功能,与把该输入直接等同为另一种物理量,是两种不同陈述。本文不会据此补造通用的电流到夹持力换算关系。
力的规格还带着机械配置条件
同一归档的规格章节把夹持力作为机械规格,并说明表内规格所用联轴器与铝制指端配置。引用时应保留其测量配置语境,不能把历史表格自动推广到每一种指端与所有当前产品。
如果交接材料使用自制指端或其他安装安排,应请作者说明其引用关系。接收方不能单靠一个熟悉的产品名称补上全部条件。文档里的规格范围与现场记录的电流字段,也不能因为出现在相邻两列就被当作一一对应。
本文不复述控制寄存器写入、力请求设置或实际加载方法。需要验证物理夹持表现时,应由负责方确定适用要求与完整过程。资料阅读只确认文档怎样描述这些量。
修订时把改名与重新测量分开
若确认原列确实是电流,可以在保留原表的前提下更正名称和单位说明,并记录更正依据。这是表达修订,不代表已经取得一份新的夹持力测量。不要把修改后的表格标成重新测试报告。
若供方另交力的测量资料,应为它保留自己的对象、配置、方法与结果身份,再解释它与旧电流记录的关系。两份资料可能服务于同一问题,但不能因此覆盖彼此的来源和条件。
交接结论只覆盖已经查清的量
完成时可以确认字段来源已找到、单位已更正或机械配置仍待说明。对实际抓取是否可靠、工件是否滑移等问题,需要相应观察,不能根据一般控制说明直接作判断。缺失的证据应明确留给后续负责人员。
两张原创图没有真实夹爪、驱动波形或换算曲线。更多内容可从机器人配件资料栏目和文章目录查阅。保留电机电流与夹持力的不同身份,能够让维护表说明自己记录了什么,避免把字段修订变成未经进行的物理验证。


