
夹爪故障状态问答:无故障能否代替激活完成
2026-11-05
夹爪故障状态问答:无故障能否代替激活完成
故障状态与激活完成都可能出现在夹爪资料中,但把它们合成一个“正常”字段,会让接收者不知道原记录究竟说明了什么。无故障的字段含义,不等于另一个字段已经报告激活完成。本文以Robotiq Hand-E官方资料为例,讨论维护表怎样保留这些区别,没有连接夹爪、读取现场状态或实施抓取。
为什么先问正常来自哪一个字段
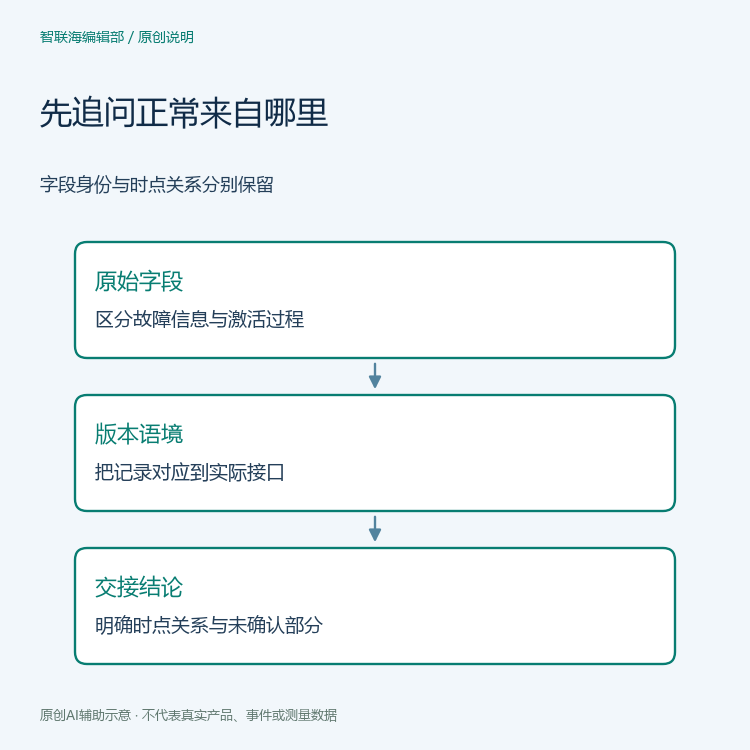
收到简写记录时,应请作者说明原始字段、所用工具及记录时点。正常可能是界面总结,也可能是人工备注,不能直接视为所有状态字段共同得出的结论。若原始材料仍在,应保留它与简表的关系,而不是只留下后来改写的中文。
设想一份虚构配件交接表,整理者根据故障字段的解释写下已激活,却没有对应的激活过程状态。下一位人员需要补问那个状态的记录。这个例子没有真实夹爪事件,也不表示某台设备无法激活;它指出的是结论所缺的资料层次。
历史状态说明怎样区分这两个对象
Robotiq在2019年九月归档的Hand-E e-Series控制章节状态说明将gSTA与gFLT分别列出。前者包含激活进行中和激活完成等状态语境,后者返回用于故障排查的一般错误信息。两者名称与角色应分别保存。
页面还列出激活请求的回显等其他状态项。回显、过程状态与故障信息不是三个可互换的“就绪”词语。引用归档时应保留其产品与年代语境,不把它直接推广到每一种夹爪或全部当前软件接口。
新的SDK介绍能替代实际状态记录吗
Robotiq在2026年八月十二日发布的官方C++ SDK介绍同样把激活、运动及故障等状态信息分别描述。它可以作为阅读不同状态角色的另一份资料,但发布文章不是当前项目已经采集到的状态记录。
若维护表来自某个SDK导出,应请作者给出实际接口版本和字段解释,再说明它与底层文档的关系。不能因为文章提到状态快照,就认定一份未知表格全部来自同一时刻。本文没有运行该SDK,也不把介绍中的一般行为当作项目试验。
记录时点为什么不能从列名补出来
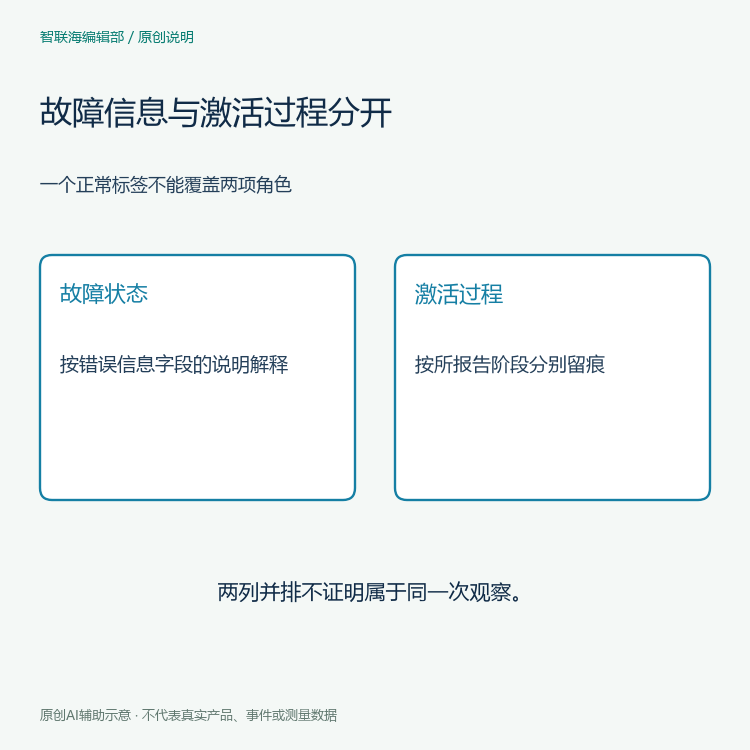
两项状态可能在不同时间被采集,或在导出时被人工拼到一起。表格中并排出现,并不自动证明它们属于同一次观察。应保留真实可知的时点与采集关系;缺少信息时,就把这种关系留为待确认,不编造精确时间线。
对状态的解释也不能直接变成操作。本文不列寄存器地址、不提供复位、激活或自动释放指令。若需要设备检查,应由相应负责方另行安排。资料阅读只确认已有字段和说明,不制造一次夹爪动作来填补空格。
维护结论可以确认到什么程度
可以确认故障字段已找到、激活状态已单列,或说明二者仍缺同次记录的关联。夹爪是否抓住工件、是否适合某项任务,仍需要对应证据。激活完成不等于任务完成,无故障标签也不能代替整个应用的评价。
两张原创AI辅助图没有真实状态读数或设备界面。更多内容可从机器人配件资料栏目和文章目录阅读。把故障状态与激活完成分别解释,能让维护表留下可核对的字段含义,而不是用一个笼统结论掩盖仍缺的材料。


