
机器人点云字段阅读:字段偏移与点步长怎样分别解释
2026-11-05
机器人点云字段阅读:字段偏移与点步长怎样分别解释
机器人传感配件的点云字段表里,offset和point_step都可能被简化成“间隔”。这样的翻译容易让读者看不出,它们针对的是字段在一条点记录中的位置,还是整个点记录的字节长度。本文阅读ROS公开消息定义,解释已有资料中的布局词汇,不解码真实传感器文件,也不把字节位置换成空间距离或测量性能。
PointCloud2先描述一种数据组织方式
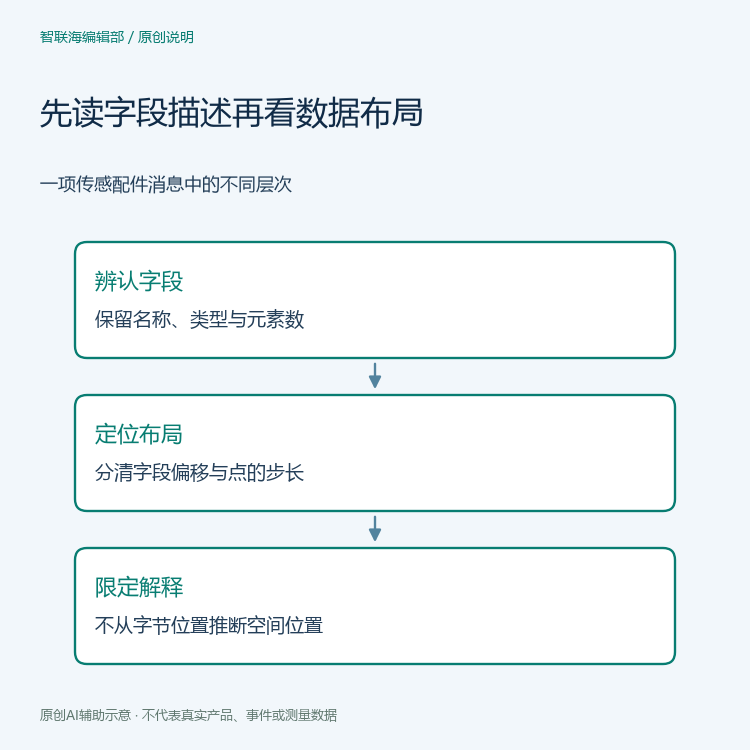
Jazzy的PointCloud2定义说明,点数据保存在二进制块中,其布局由fields数组描述。点云可以是二维组织,也可以是一维无序形式。阅读一份配件导出说明时,先明确它是否确实采用这一消息形式,不因为文件名含有点云,就自动沿用这套解释。
定义中还列出高度、宽度、字节序、点步长和行步长等内容。它们共同提供数据组织的线索,但本文不根据字段存在就声称导出已经完整或可正确使用。对真实交付,应保留消息版本与实际导出身份,再讨论提供方如何解释其中的布局。
字段偏移需要从一条点记录的起始处理解
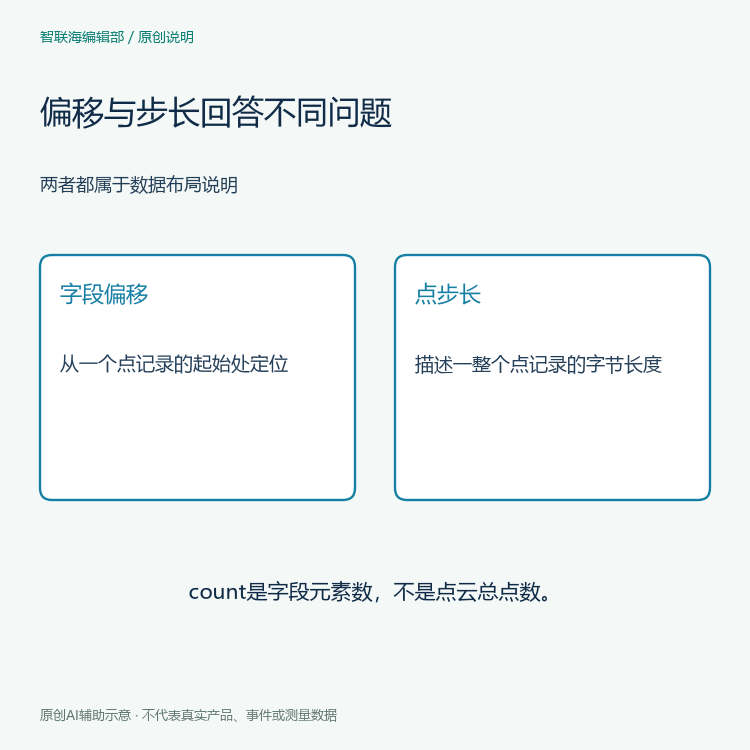
PointField定义把offset解释为相对点结构起始处的偏移,并另外列出字段名称、数据类型枚举与元素数。它描述的是字段怎样安放在点记录内部,不是该点在机器人参考系里的位置。即使字段名写着x,也不能把offset本身读成x坐标。
datatype回答字段采用哪一种列举的数据类型,count则说明该字段有多少元素。后者不是整份点云有多少个点。整理资料时,应保留这些原始字段名与说明的对应,不把类型枚举值当作传感器测量值,也不要为了做一张更短的表,删除恰好能够解释布局的列。
点步长与行步长为什么另列
PointCloud2将point_step定义为一个点的字节长度,将row_step定义为一行的字节长度。它们描述不同层次的记录范围。不能拿某一字段的偏移,代替整个点所占的长度;也不能把行的长度不加说明地改成点数。这些是消息表示中的概念区别,不是关于物体几何尺寸的说明。
原定义还说明data的大小对应row_step与height的乘积。本文不进一步假定所有布局都紧密排列,也不额外加入原文没有承诺的布局等式。若实际文件与供方说明之间存在疑问,应保存相关声明并请求解释,避免用自选的排布假设掩盖尚未建立的对应关系。
一份虚构字段表怎样发生误读
设想虚构配件资料把offset译成“点间距离”,又把count译成“扫描点总数”。即使表中原始数字没有修改,中文解释也已经把存储布局改写成空间或采样描述。修订应回到对应定义,恢复字段偏移与字段元素数的角色,而不是直接讨论传感器是否测得更远或更密。
这个例子没有真实传感器、文件或测量结果。它说明资料解释本身也需要保留对象。布局说明读清楚以后,仍然不能单凭它确认空间标定、无效点处理或现场检测质量;这些问题需要各自的适用资料与实际证据。
配件资料交接应留下什么
本次查阅的两份页面均标为sensor_msgs Jazzy 5.3.8。对实际交付,可以保留具体消息名称、版本、字段表与导出对象,再单列尚未解释的布局问题。如果后续修订改变字段安排,应说明修订影响的是名称、类型、偏移还是步长,让接收者可以定位变化。
两张原创AI辅助图只是消息阅读示意,不包含点云截图或解码验证结果。更多资料见机器人配件资料栏目和文章目录。把点云字段的描述层次保留下来,能够让后续核对针对实际问题,而不是由一个含糊的“间隔”代替全部解释。


